Domain navg.de kaufen?
Wir ziehen mit dem Projekt
navg.de um.
Sind Sie am Kauf der Domain
navg.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain navg.de kaufen?
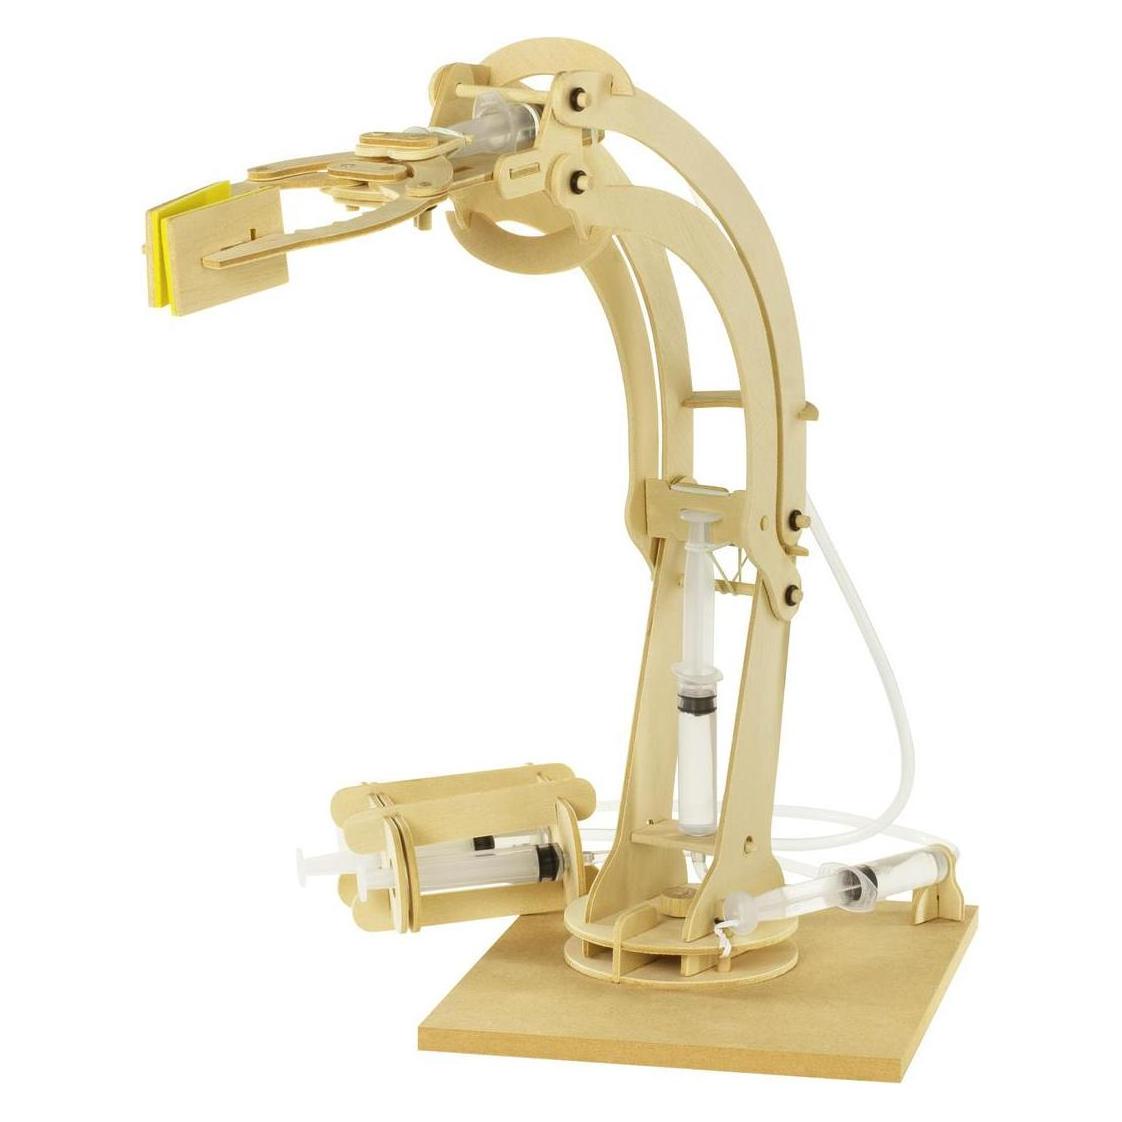
Wie programmiert man einen Roboterarm?
Um einen Roboterarm zu programmieren, muss man zunächst die Bewegungen und Aktionen definieren, die der Arm ausführen soll. Dies kann durch das Schreiben von Code oder das Verwenden einer speziellen Software erfolgen. Der Code oder die Software wird dann an den Roboterarm übertragen, der die Anweisungen ausführt und die gewünschten Bewegungen ausführt. Es ist wichtig, die richtigen Koordinaten und Bewegungsbereiche festzulegen, um sicherzustellen, dass der Roboterarm korrekt und präzise arbeitet. **
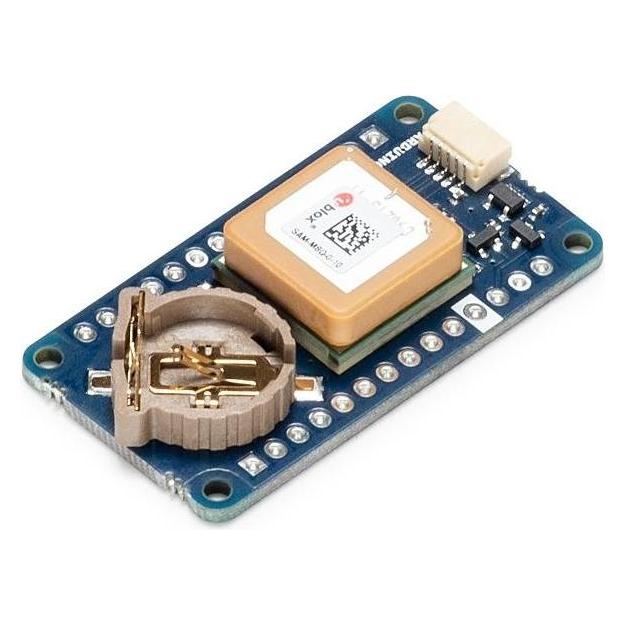
Warum funktioniert das Arduino 6m GPS-Modul nicht?
Es gibt verschiedene mögliche Gründe, warum das Arduino 6m GPS-Modul nicht funktioniert. Es könnte sein, dass die Verkabelung falsch ist oder dass die Software nicht korrekt konfiguriert ist. Es ist auch möglich, dass das Modul defekt ist oder dass es nicht mit dem Arduino kompatibel ist. Es ist wichtig, alle diese Faktoren zu überprüfen, um das Problem zu identifizieren und eine Lösung zu finden. **

Ähnliche Suchbegriffe für Arduino-Roboterarm-Braccio-T050000
Top-Angebote
Produkte zum Begriff Arduino-Roboterarm-Braccio-T050000:
-
Joy-it Roboterarm Bausatz Grab it Robotarm + Motor control Arduino CR-1774898Roboterarm-Set mit Motorsteuerung – ideal für Arduino-Projekte Dieses hochwertige Set bietet alles, was Sie benötigen, um gemeinsam mit einem Arduino einen leistungsfähigen und präzise steuerbaren Roboterarm zu realisieren. Es eignet sich ideal für Entwicklungsumgebungen, Schulungszwecke und anspruchsvolle DIY-Projekte im Bereich Robotik und Automatisierung. Robuster Aufbau für vielseitige Anwendungen Der „Grab-It“-Roboterarm überzeugt durch seine stabile Konstruktion aus schwarz eloxiertem Aluminium. Sechs PWM-gesteuerte Servomotoren mit einer Belastbarkeit von bis zu 20 kg/cm sorgen für kraftvolle Bewegungen und eine hohe Einsatzflexibilität. Die Präzisionsklaue ist optimal auf die Tragkraft des Arms abgestimmt und ermöglicht zuverlässiges Greifen auch unter Last. Montiert wird der Arm auf einem 360° drehbaren, kugelgelagerten Drehteller, der auf einer 28,5 × 16 cm großen Grundplatte fixiert ist. Diese verfügt über vorbereitete Bohrungen zur einfachen Befestigung von Controller und Motorsteuerung. Leistungsstarke Motorsteuerung mit „Motorino“-Platine Die mitgelieferte Motorino-Platine erlaubt die Ansteuerung von bis zu 16 PWM-gesteuerten 5 V-Schrittmotoren. Ein integrierter Taktgeber sorgt für exakte PWM-Signale und präzise Positionierung. Zwei separate Spannungs-Eingänge (4,8–6 V) liefern gemeinsam bis zu 11 A – ideal für größere Projekte mit hohem Strombedarf. Jeder Motor erhält einen eigenen Anschluss für Spannung, Masse und Steuerleitung. Ein integrierter Kondensator puffert Lastspitzen und verhindert Spannungseinbrüche, die zu Ruckeln führen könnten. Optional kann ein weiterer Kondensator angeschlossen werden. Einfache Integration & schneller Einstieg Die Steuerung erfolgt bequem über Arduino. Dank mitgelieferter Anleitung und Codebeispielen gelingt der Einstieg auch Einsteigern schnell und unkompliziert.219,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Joy-it Robot-Arm-Kit Arduino UNO Q 4 GB 4 x 2.0 GHz inkl. Controller, inkl. Netzteil, inkl. Arduino UNO, inkl. Roboterarm, inkl. AufbewahrungskofferRoboterarm-Set mit Motorsteuerung – ideal für Arduino-Projekte Dieses hochwertige Set bietet alles, was Sie benötigen, um gemeinsam mit dem Arduino UNO Q einen leistungsfähigen und präzise steuerbaren Roboterarm zu realisieren. Es eignet sich ideal für Entwicklungsumgebungen, Schulungszwecke und anspruchsvolle DIY-Projekte im Bereich Robotik und Automatisierung. Robuster Aufbau für vielseitige Anwendungen Der „Grab-It“-Roboterarm überzeugt durch seine stabile Konstruktion aus schwarz eloxiertem Aluminium. Sechs PWM-gesteuerte Servomotoren mit einer Belastbarkeit von bis zu 20 kg/cm sorgen für kraftvolle Bewegungen und eine hohe Einsatzflexibilität. Die Präzisionsklaue ist optimal auf die Tragkraft des Arms abgestimmt und ermöglicht zuverlässiges Greifen auch unter Last. Montiert wird der Arm auf einem 360° drehbaren, kugelgelagerten Drehteller, der auf einer 28,5 × 16 cm großen Grundplatte fixiert ist. Diese verfügt über vorbereitete Bohrungen zur einfachen Befestigung von Controller und Motorsteuerung. Leistungsstarke Motorsteuerung mit „Motorino“-Platine Die mitgelieferte Motorino-Platine erlaubt die Ansteuerung von bis zu 16 PWM-gesteuerten 5 V-Schrittmotoren. Ein integrierter Taktgeber sorgt für exakte PWM-Signale und präzise Positionierung. Zwei separate Spannungs-Eingänge (4,8–6 V) liefern gemeinsam bis zu 11 A – ideal für größere Projekte mit hohem Strombedarf. Jeder Motor erhält einen eigenen Anschluss für Spannung, Masse und Steuerleitung. Ein integrierter Kondensator puffert Lastspitzen und verhindert Spannungseinbrüche, die zu Ruckeln führen könnten. Optional kann ein weiterer Kondensator angeschlossen werden. Einfache Integration & schneller Einstieg Die Steuerung erfolgt bequem über Arduino. Dank mitgelieferter Anleitung und Codebeispielen gelingt der Einstieg auch Einsteigern schnell und unkompliziert. Inkl. Arduino UNO Q 4 GB Arduino UNO Q verbindet Hochleistungsrechner mit Echtzeitsteuerung und unterstützt damit anspruchsvolle Anwendungen wie Objekterkennung, Sprachbefehle, Bewegungserkennung und vieles mehr. Leistung und Benutzerfreundlichkeit – alles vereint in UNO. Das Hybrid-Design von Arduino UNO Q macht es zur perfekten Dual-Brain-Plattform für Ihre nächste Innovation. Es kombiniert einen Linux® Debian-fähigen Qualcomm® Dragonwing™ QRB2210-Mikroprozessor mit einem Echtzeit-Mikrocontroller (MCU) STM32U585. Es ist Arduino, es ist ein Computer, es ist alles, was Sie bauen möchten.282,07 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wie hat GPS die Navigation und Standortbestimmung verändert?
GPS hat die Navigation und Standortbestimmung revolutioniert, indem es eine präzise und zuverlässige Methode zur Bestimmung des eigenen Standorts ermöglicht. Es hat die Notwendigkeit von Karten und Kompassen reduziert und die Navigation in unbekannten Gebieten vereinfacht. Zudem hat GPS die Entwicklung von Navigationsgeräten und Apps vorangetrieben, die heute in vielen Bereichen des täglichen Lebens genutzt werden. **
-
Wie kann die GPS-Navigationstechnologie effektiv zur Routenplanung und Standortbestimmung eingesetzt werden?
Die GPS-Navigationstechnologie kann verwendet werden, um genaue Standorte zu bestimmen und Routen zu planen, indem sie Signale von Satelliten empfängt. Durch die Verwendung von GPS können Fahrzeuge, Fußgänger und andere Nutzer präzise Anweisungen erhalten, um ihr Ziel zu erreichen. Die Technologie ermöglicht es auch, Echtzeitverkehrsinformationen zu nutzen, um die schnellste oder kürzeste Route zu wählen. **
-
Was mache ich hier mit dem Raspberry Pi Roboterarm falsch?
Es ist schwierig, Ihre Frage zu beantworten, ohne weitere Informationen zu haben. Es könnte verschiedene Gründe geben, warum der Raspberry Pi Roboterarm nicht richtig funktioniert. Möglicherweise haben Sie einen Fehler bei der Verkabelung gemacht, die Software nicht richtig konfiguriert oder es gibt ein Problem mit den Motoren des Roboterarms. Es könnte auch sein, dass Sie die falsche Programmiersprache oder Bibliothek verwenden. Es wäre hilfreich, mehr Details über das genaue Problem zu haben, um eine genauere Antwort geben zu können. **
-
Wie kann ein Roboterarm in der Industrie zur Effizienzsteigerung eingesetzt werden?
Ein Roboterarm kann repetitive Aufgaben übernehmen, die für Menschen zu monoton oder anstrengend sind. Dadurch können Arbeitsabläufe beschleunigt und die Produktivität gesteigert werden. Zudem kann ein Roboterarm präzise und fehlerfrei arbeiten, was die Qualität der hergestellten Produkte verbessert. **
Wie genau funktioniert die GPS-Navigation und welche Vorteile bietet sie im Vergleich zu traditionellen Karten und Routenplanung?
GPS-Navigation funktioniert durch das Empfangen von Signalen von Satelliten, die die genaue Position des Geräts bestimmen. Die Vorteile sind eine präzisere und aktuellere Navigation, die Möglichkeit, alternative Routen zu finden und die Echtzeitverkehrsinformationen. Im Vergleich zu traditionellen Karten ist GPS-Navigation einfacher zu bedienen und bietet eine schnellere und zuverlässigere Routenführung. **
Warum wird das GPS-Signal mit der Zeit immer genauer, Arduino?
Das GPS-Signal wird mit der Zeit immer genauer, da die Satellitenkonstellation ständig aktualisiert und verbessert wird. Neue Satelliten werden in den Orbit geschickt, um die Abdeckung und Genauigkeit des Systems zu verbessern. Darüber hinaus werden auch kontinuierlich neue Technologien und Algorithmen entwickelt, um das GPS-Signal besser zu verarbeiten und Fehler zu korrigieren. **
Top-Angebote
Produkte zum Begriff Arduino-Roboterarm-Braccio-T050000:
-
Arduino Roboterarm Bausatz T050000 TinkerKit Braccio Robotic Arm Bausatz T050000Der TinkerKit Braccio-Roboterarm wird Ihnen helfen, die unbegrenzten Möglichkeiten in Ihrem Roboterprojekt zu erschließen. Der Arm kann auf verschiedene Arten zusammengebaut werden und der BRACCIO kann verschiedene Objekte am Ende des Arms tragen. Ein BRACCIO-Shield ist im Lieferumfang enthalten, mit dem Sie die Servos direkt an Ihr Arduino-Board anschließen können.284,17 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Joy-it Roboterarm Bausatz Grab it Robotarm + Motor control Arduino CR-1774898Roboterarm-Set mit Motorsteuerung – ideal für Arduino-Projekte Dieses hochwertige Set bietet alles, was Sie benötigen, um gemeinsam mit einem Arduino einen leistungsfähigen und präzise steuerbaren Roboterarm zu realisieren. Es eignet sich ideal für Entwicklungsumgebungen, Schulungszwecke und anspruchsvolle DIY-Projekte im Bereich Robotik und Automatisierung. Robuster Aufbau für vielseitige Anwendungen Der „Grab-It“-Roboterarm überzeugt durch seine stabile Konstruktion aus schwarz eloxiertem Aluminium. Sechs PWM-gesteuerte Servomotoren mit einer Belastbarkeit von bis zu 20 kg/cm sorgen für kraftvolle Bewegungen und eine hohe Einsatzflexibilität. Die Präzisionsklaue ist optimal auf die Tragkraft des Arms abgestimmt und ermöglicht zuverlässiges Greifen auch unter Last. Montiert wird der Arm auf einem 360° drehbaren, kugelgelagerten Drehteller, der auf einer 28,5 × 16 cm großen Grundplatte fixiert ist. Diese verfügt über vorbereitete Bohrungen zur einfachen Befestigung von Controller und Motorsteuerung. Leistungsstarke Motorsteuerung mit „Motorino“-Platine Die mitgelieferte Motorino-Platine erlaubt die Ansteuerung von bis zu 16 PWM-gesteuerten 5 V-Schrittmotoren. Ein integrierter Taktgeber sorgt für exakte PWM-Signale und präzise Positionierung. Zwei separate Spannungs-Eingänge (4,8–6 V) liefern gemeinsam bis zu 11 A – ideal für größere Projekte mit hohem Strombedarf. Jeder Motor erhält einen eigenen Anschluss für Spannung, Masse und Steuerleitung. Ein integrierter Kondensator puffert Lastspitzen und verhindert Spannungseinbrüche, die zu Ruckeln führen könnten. Optional kann ein weiterer Kondensator angeschlossen werden. Einfache Integration & schneller Einstieg Die Steuerung erfolgt bequem über Arduino. Dank mitgelieferter Anleitung und Codebeispielen gelingt der Einstieg auch Einsteigern schnell und unkompliziert.219,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Joy-it Robot-Arm-Kit Arduino UNO Q 4 GB 4 x 2.0 GHz inkl. Controller, inkl. Netzteil, inkl. Arduino UNO, inkl. Roboterarm, inkl. AufbewahrungskofferRoboterarm-Set mit Motorsteuerung – ideal für Arduino-Projekte Dieses hochwertige Set bietet alles, was Sie benötigen, um gemeinsam mit dem Arduino UNO Q einen leistungsfähigen und präzise steuerbaren Roboterarm zu realisieren. Es eignet sich ideal für Entwicklungsumgebungen, Schulungszwecke und anspruchsvolle DIY-Projekte im Bereich Robotik und Automatisierung. Robuster Aufbau für vielseitige Anwendungen Der „Grab-It“-Roboterarm überzeugt durch seine stabile Konstruktion aus schwarz eloxiertem Aluminium. Sechs PWM-gesteuerte Servomotoren mit einer Belastbarkeit von bis zu 20 kg/cm sorgen für kraftvolle Bewegungen und eine hohe Einsatzflexibilität. Die Präzisionsklaue ist optimal auf die Tragkraft des Arms abgestimmt und ermöglicht zuverlässiges Greifen auch unter Last. Montiert wird der Arm auf einem 360° drehbaren, kugelgelagerten Drehteller, der auf einer 28,5 × 16 cm großen Grundplatte fixiert ist. Diese verfügt über vorbereitete Bohrungen zur einfachen Befestigung von Controller und Motorsteuerung. Leistungsstarke Motorsteuerung mit „Motorino“-Platine Die mitgelieferte Motorino-Platine erlaubt die Ansteuerung von bis zu 16 PWM-gesteuerten 5 V-Schrittmotoren. Ein integrierter Taktgeber sorgt für exakte PWM-Signale und präzise Positionierung. Zwei separate Spannungs-Eingänge (4,8–6 V) liefern gemeinsam bis zu 11 A – ideal für größere Projekte mit hohem Strombedarf. Jeder Motor erhält einen eigenen Anschluss für Spannung, Masse und Steuerleitung. Ein integrierter Kondensator puffert Lastspitzen und verhindert Spannungseinbrüche, die zu Ruckeln führen könnten. Optional kann ein weiterer Kondensator angeschlossen werden. Einfache Integration & schneller Einstieg Die Steuerung erfolgt bequem über Arduino. Dank mitgelieferter Anleitung und Codebeispielen gelingt der Einstieg auch Einsteigern schnell und unkompliziert. Inkl. Arduino UNO Q 4 GB Arduino UNO Q verbindet Hochleistungsrechner mit Echtzeitsteuerung und unterstützt damit anspruchsvolle Anwendungen wie Objekterkennung, Sprachbefehle, Bewegungserkennung und vieles mehr. Leistung und Benutzerfreundlichkeit – alles vereint in UNO. Das Hybrid-Design von Arduino UNO Q macht es zur perfekten Dual-Brain-Plattform für Ihre nächste Innovation. Es kombiniert einen Linux® Debian-fähigen Qualcomm® Dragonwing™ QRB2210-Mikroprozessor mit einem Echtzeit-Mikrocontroller (MCU) STM32U585. Es ist Arduino, es ist ein Computer, es ist alles, was Sie bauen möchten.282,07 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wie programmiert man einen Roboterarm?
Um einen Roboterarm zu programmieren, muss man zunächst die Bewegungen und Aktionen definieren, die der Arm ausführen soll. Dies kann durch das Schreiben von Code oder das Verwenden einer speziellen Software erfolgen. Der Code oder die Software wird dann an den Roboterarm übertragen, der die Anweisungen ausführt und die gewünschten Bewegungen ausführt. Es ist wichtig, die richtigen Koordinaten und Bewegungsbereiche festzulegen, um sicherzustellen, dass der Roboterarm korrekt und präzise arbeitet. **
-
Warum funktioniert das Arduino 6m GPS-Modul nicht?
Es gibt verschiedene mögliche Gründe, warum das Arduino 6m GPS-Modul nicht funktioniert. Es könnte sein, dass die Verkabelung falsch ist oder dass die Software nicht korrekt konfiguriert ist. Es ist auch möglich, dass das Modul defekt ist oder dass es nicht mit dem Arduino kompatibel ist. Es ist wichtig, alle diese Faktoren zu überprüfen, um das Problem zu identifizieren und eine Lösung zu finden. **
-
Wie hat GPS die Navigation und Standortbestimmung verändert?
GPS hat die Navigation und Standortbestimmung revolutioniert, indem es eine präzise und zuverlässige Methode zur Bestimmung des eigenen Standorts ermöglicht. Es hat die Notwendigkeit von Karten und Kompassen reduziert und die Navigation in unbekannten Gebieten vereinfacht. Zudem hat GPS die Entwicklung von Navigationsgeräten und Apps vorangetrieben, die heute in vielen Bereichen des täglichen Lebens genutzt werden. **
-
Wie kann die GPS-Navigationstechnologie effektiv zur Routenplanung und Standortbestimmung eingesetzt werden?
Die GPS-Navigationstechnologie kann verwendet werden, um genaue Standorte zu bestimmen und Routen zu planen, indem sie Signale von Satelliten empfängt. Durch die Verwendung von GPS können Fahrzeuge, Fußgänger und andere Nutzer präzise Anweisungen erhalten, um ihr Ziel zu erreichen. Die Technologie ermöglicht es auch, Echtzeitverkehrsinformationen zu nutzen, um die schnellste oder kürzeste Route zu wählen. **
Ähnliche Suchbegriffe für Arduino-Roboterarm-Braccio-T050000
-
Was mache ich hier mit dem Raspberry Pi Roboterarm falsch?
Es ist schwierig, Ihre Frage zu beantworten, ohne weitere Informationen zu haben. Es könnte verschiedene Gründe geben, warum der Raspberry Pi Roboterarm nicht richtig funktioniert. Möglicherweise haben Sie einen Fehler bei der Verkabelung gemacht, die Software nicht richtig konfiguriert oder es gibt ein Problem mit den Motoren des Roboterarms. Es könnte auch sein, dass Sie die falsche Programmiersprache oder Bibliothek verwenden. Es wäre hilfreich, mehr Details über das genaue Problem zu haben, um eine genauere Antwort geben zu können. **
-
Wie kann ein Roboterarm in der Industrie zur Effizienzsteigerung eingesetzt werden?
Ein Roboterarm kann repetitive Aufgaben übernehmen, die für Menschen zu monoton oder anstrengend sind. Dadurch können Arbeitsabläufe beschleunigt und die Produktivität gesteigert werden. Zudem kann ein Roboterarm präzise und fehlerfrei arbeiten, was die Qualität der hergestellten Produkte verbessert. **
-
Wie genau funktioniert die GPS-Navigation und welche Vorteile bietet sie im Vergleich zu traditionellen Karten und Routenplanung?
GPS-Navigation funktioniert durch das Empfangen von Signalen von Satelliten, die die genaue Position des Geräts bestimmen. Die Vorteile sind eine präzisere und aktuellere Navigation, die Möglichkeit, alternative Routen zu finden und die Echtzeitverkehrsinformationen. Im Vergleich zu traditionellen Karten ist GPS-Navigation einfacher zu bedienen und bietet eine schnellere und zuverlässigere Routenführung. **
-
Warum wird das GPS-Signal mit der Zeit immer genauer, Arduino?
Das GPS-Signal wird mit der Zeit immer genauer, da die Satellitenkonstellation ständig aktualisiert und verbessert wird. Neue Satelliten werden in den Orbit geschickt, um die Abdeckung und Genauigkeit des Systems zu verbessern. Darüber hinaus werden auch kontinuierlich neue Technologien und Algorithmen entwickelt, um das GPS-Signal besser zu verarbeiten und Fehler zu korrigieren. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.